ПРИМЕЧАНИЕ : Значения являются приблизительными, поскольку они варьируются в зависимости от климатических условий.
Функция полуавтоматической помощи при парковке использует ультразвуковые сигналы от 2 излучающих боковых измеряющих датчиков, расположенных с каждой стороны переднего бампера, 2 датчиков измерения мертвого пространства, расположенных с каждой стороны заднего бампера, и 8 датчиков приближения к препятствию, расположенных на переднем и заднем бамперах для измерения расстояния между двумя автомобилями.
Когда водитель включает указатели поворота с нужной стороны, производится поиск места для парковки автомобиля.
Если водитель включает указатели поворота с другой стороны при поиске места для парковки, функция прерывает текущее измерение и переходит к измерению расстояния с другой стороны.
В зависимости от размеров доступного пространства, размеров автомобиля и угла поворота, функция полуавтоматической помощи при парковке оценивает возможность парковки.
Компьютер полуавтоматической помощи при парковке рассчитывает траекторию постановки на парковку и требует от компьютера рулевого усилителя поворачивать рулевое управление с учетом скорости автомобиля, направления перемещения и включенной передачи в коробке передач.
Функция полуавтоматической помощи при парковке использует одну и ту же процедуру при въезде на место стоянки и при выезде с него.
Компьютер полуавтоматической помощи при парковке постоянно расчитывает момент электродвигателя рулевого усилителя.
Момент электродвигателя рулевого усилителя равен нулю, когда функция полуавтоматической помощи при парковке не требует поворота рулевого колеса.
Включение / выключение производится воздействием на контактор активации / отключения полуавтоматической системы помощи при парковке или через специальное меню многофункционального сенсорного экрана .
Управление поворотом рулевого колеса выполняется в следующих условиях :
- Выполнено требование активации полуавтоматической помощи при парковке
- Рулевое колесо не удерживается водителем
- Зажигание включено или тяговая электромашина находится под напряжением
- Скорость автомобиля должна быть меньше порога отключения функции ( 8 км/ч для въезда и 5 км/ч для выезда с места стоянки),
Функция может деактивироваться при маневрировании, в соответствии со следующими ситуациями :
- Поворот рулевого колеса водителем
- Зажигание выключено или на тяговую электромашину не подается напряжение
- Продолжительная остановка автомобиля в течение 30–45 секунд
- Угол передних колес слишком велик по отношению к требуемому от компьютера полуавтоматической помощи при парковке
- Если скорость автомобиля больше порога деактивации функции ( 8 км/ч при въезде и 5 км/ч при выезде с места парковки автомобиля),
- При наезде одним из колес на препятствие,
- При слишком большом числе манипуляций для въезда или выезда автомобиля с места парковки,
- При слишком высокой температуре электродвигателя усилителя рулевого управления.
- Открывание двери водителя
 | |
| Рисунок : d4ea7n2d |  |
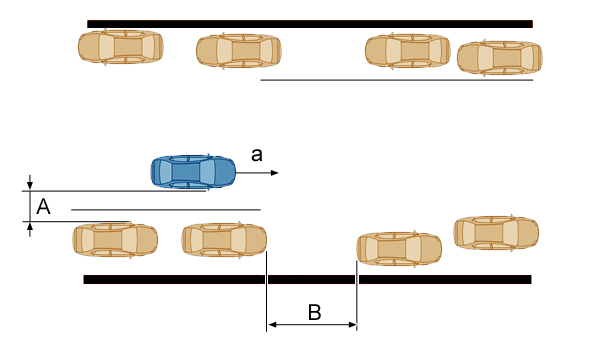
"a" Скорость автомобиля ниже 20 км/ч.
"A" Расстояние между автомобилями : 0,5 м < A < 1,5 м.
"B" Система определения достаточности места для парковки : Длина автомобиля + 60 см < B < 15 м.
Срабатывание системы должно происходить до перехода в "B".
Функция полуавтоматической помощи при парковке информирует водителя о трудности маневра парковки самое позднее через 1,5 м после окончания измерения доступного пространства.
ПРИМЕЧАНИЕ : Эффективность системы обнаружения препятствий снижается, если бампер деформирован или перемещен.
 | |
| Рисунок : d4ea7n3d | |
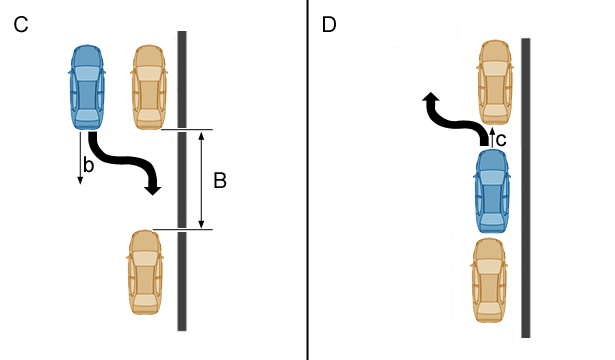
"B" Система определения достаточности места для парковки : Длина автомобиля + 60 см < B < 15 м.
"C" Фаза помещения автомобиля в пространство для продольной парковки.
"D" Фаза выезда автомобиля из пространства для продолной парковки.
"b" Максимальная скорость въезда автомобиля на место парковки ( 8 км/ч ).
"c" Максимальная скорость выезда автомобиля с места парковки ( 5 км/ч ).
 | |
| Рисунок : d4ea7n4d | |
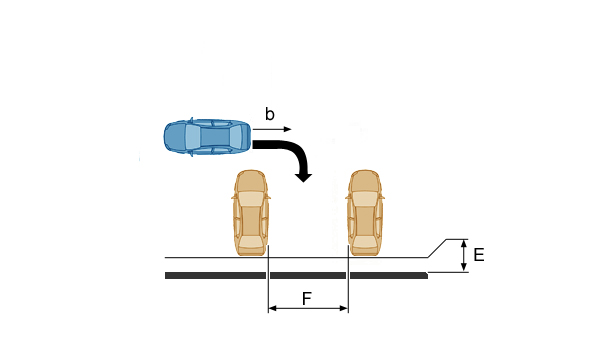
"E" Расстояние прекращения управления рулевым колесом после постановки автомобиля : 50 см.
"F" Система определения достаточности места для парковки : Ширина автомобиля + 70 см < F < 15 м.
"b" Максимальная скорость въезда автомобиля на место парковки ( 8 км/ч ).